


Stavamo cercando l'unità di calcolo principale per il nostro progetto di rover planetario K-Rex. Il sistema funge da interfaccia per un'ampia gamma di sottosistemi, tra cui l'unità di misura inerziale (IMU), il ricevitore GPS differenziale, diverse telecamere Gigabit Ethernet e uno scanner laser. Il sistema doveva essere in grado di supervisionare tutti i movimenti e la navigazione autonomi, e di farlo nelle difficili condizioni ambientali in cui si svolgono molte delle nostre missioni.
Linda Kobayashi, esperta di robotica presso l'Ames Research Center della NASA
Chi è la NASA?
Ricerca e sviluppo di livello mondiale
L'Ames Research Center della NASA si trova a Moffett Field, in California, ed è uno dei 10 centri di ricerca della NASA. Con 2.500 dipendenti, la struttura svolge attività di ricerca in settori quali autonomia e robotica, interazione uomo-tecnologia, supercalcolo e, naturalmente, esplorazione spaziale. Gli ingegneri dell'Ames stanno lavorando, tra gli altri progetti, a rover lunari e planetari, robot in grado di esplorare in autonomia. L'Ames Research Center è una parte fondamentale della NASA da oltre 60 anni, con un budget annuale di 900 milioni di dollari.
Esigenze del progetto
Un computer robusto, con ampio input e fattore di forma ridotto
L'Ames Research Center della NASA aveva bisogno di un PC robusto, compatto e con un ampio input per supervisionare tutti i processi di navigazione e raccolta dati per uno dei loro progetti di rover planetari in corso. Il K-Rex Rover è un veicolo autonomo a quattro ruote motrici e sterzanti, del peso di 213 chilogrammi, sviluppato dalla NASA per raccogliere dati in ambienti estremi che fungono da modelli per altre superfici planetarie non terrestri. I rover vengono utilizzati per testare processi, applicazioni, software e mobilità del rover in situazioni e su terreni scelti per assomigliare il più possibile a quelli che esisterebbero sulla superficie della Luna, di Marte o di qualsiasi altro corpo planetario che la NASA sta attualmente studiando o che potrebbe esplorare in futuro. Il progetto del rover richiede un elevato grado di modularità e interconnettività dal suo sistema informatico per ospitare un'ampia gamma di apparecchiature di monitoraggio e posizionamento. Dispiegato in ambienti estremi come il deserto del Mojave e il cratere Haughton Impact nell'Artico canadese, il rover K-Rex deve essere in grado di funzionare in modo affidabile sia in condizioni di caldo estremo che di freddo estremo, mantenendo al contempo una comunicazione remota costante con la rete mesh della NASA per trasmettere dati e ricevere comandi in modo efficace.
La soluzione OnLogic
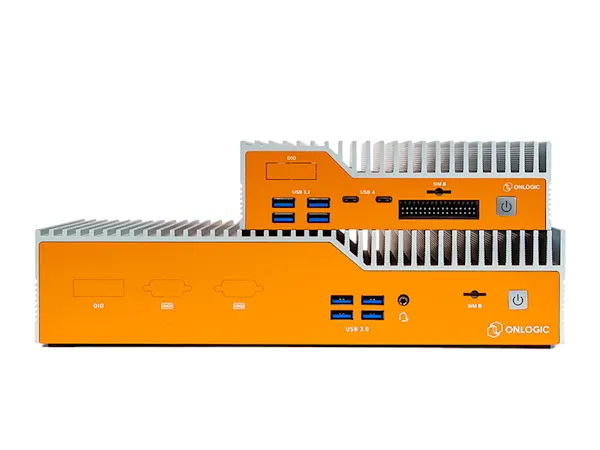
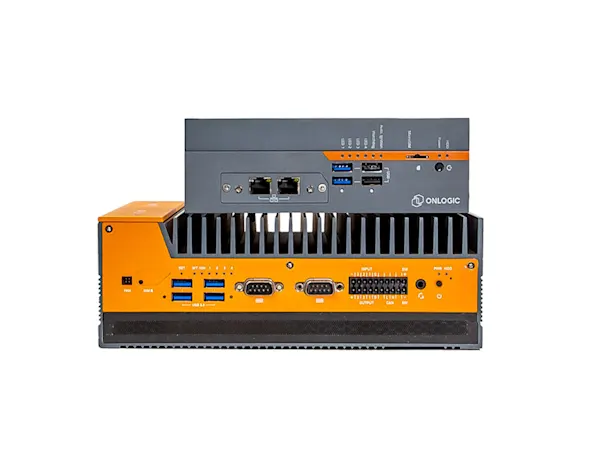
Computer mobile robusto senza ventola Nuvo-1005 Intel Core i
Gli ingegneri commerciali di OnLogic hanno collaborato con l'Ames Research Center della NASA per scegliere una soluzione che offrisse loro la combinazione di design robusto e connettività avanzata richiesta dal progetto del rover. Il Nuvo-1005 è stato scelto per la sua struttura senza ventole e senza aperture di ventilazione, la resistenza alle vibrazioni e la temperatura operativa compresa tra -25° e 70°. Dotato di un processore Intel Core i7, storage a stato solido e memoria ad alta capacità, il Nuvo era perfettamente adatto a soddisfare le elevate esigenze di elaborazione dati delle missioni sul campo, negli ambienti e sui terreni accidentati che il rover era destinato a esplorare.
"L'Ames Research Center aveva chiaramente esigenze molto specifiche per il suo progetto rover, quindi siamo stati lieti di collaborare con loro per individuare il sistema che corrispondesse perfettamente alle specifiche desiderate", ha dichiarato Justin Ballard, Technical Sales Specialist di OnLogic. "Gli ingegneri di Ames avevano riscontrato problemi di compatibilità software e di connettività hardware con alcune delle loro precedenti soluzioni informatiche. Il Nuvo è stato in grado di fornire loro tutto ciò di cui avevano bisogno in un'unità compatta, robusta ed estremamente versatile."
Oltre alla sua struttura robusta, il Nuvo-1005 era dotato di cinque porte Gigabit Ethernet e quattro porte RS-232 COM per consentire agli ingegneri della NASA di collegare tutto l'hardware e le apparecchiature necessarie per i diversi parametri della missione del rover.
"I computer Nuvo di OnLogic si interfacciano con il nostro software proprietario per rover e consentono di svolgere le varie attività di automazione autonoma di cui abbiamo bisogno. Il sistema ha inoltre un volume compatto, un ampio intervallo di temperature operative e un basso consumo energetico, tutte caratteristiche necessarie per adattarsi allo spazio limitato dei rover e per gestire le condizioni estreme dei luoghi in cui portiamo i rover, che sono tipicamente ambienti desertici", ha affermato Linda Kobayashi, esperta di robotica presso l'Ames Research Center della NASA.

Siamo qui per aiutarti
I nostri esperti sono a disposizione per esaminare le tue esigenze e consigliarti la soluzione ideale per la tua applicazione.



Parla con uno specialista
I nostri esperti sono a disposizione per esaminare le tue esigenze e consigliarti la soluzione ideale per la tua applicazione.
Chiamata: +39 02 8716 5614
E-mail: info.it@onlogic.com
Contattaci durante l'orario d'ufficio | Lun - Ven, dalle 8:30 alle 16:30
Rimani informato.
Ricevi in anteprima i nuovi prodotti, le innovazioni per l'Industria 4.0, gli eventi OnLogic e molto altro.