


Nous recherchions l'unité principale de calcul pour notre projet de rover planétaire K-Rex. Le système sert d'interface pour une large gamme de sous-systèmes, y compris l'unité de mesure inertielle (IMU), le récepteur GPS différentiel, plusieurs caméras Ethernet gigabit et un scanner laser. Le système devait être capable de superviser tous les mouvements et la navigation autonomes, et ce, dans les conditions environnementales difficiles où se déroulent bon nombre de nos missions.
Linda Kobayashi, experte en robotique au centre de recherche Ames de la NASA
Qui est la NASA ?
Recherche et développement de classe mondiale
Le centre de recherche Ames de la NASA est situé à Moffett Field, CA et est l'un des 10 centres de la NASA. Avec 2 500 employés, l'installation mène des recherches dans des domaines tels que l'autonomie et la robotique, l'interaction homme-technologie, le supercalcul et, bien sûr, l'exploration spatiale. Les ingénieurs d'Ames travaillent, entre autres projets, sur des rovers lunaires et planétaires—des robots capables d'exploration autonome. Le centre de recherche Ames a été une partie essentielle de la NASA depuis plus de 60 ans avec un budget annuel de 900 millions de dollars.
Besoins du projet
Un ordinateur robuste, à large entrée, au format compact
Le centre de recherche Ames de la NASA avait besoin d'un PC robuste, à entrée large et compact pour superviser tous les traitements de navigation et de collecte de données pour l'un de leurs projets de rover planétaire en cours. Le K-Rex Rover est un véhicule autonome à quatre roues motrices et à quatre roues directrices, pesant 213 kilogrammes, que la NASA a développé pour collecter des données dans des environnements extrêmes servant d'analogues à d'autres surfaces planétaires non terrestres. Les rovers sont utilisés pour tester les traitements, les applications, les logiciels et la mobilité des rovers dans des situations et sur des terrains choisis pour ressembler étroitement à ceux qui existeraient à la surface de la lune, de Mars ou de tout autre corps planétaire que la NASA étudie actuellement ou pourrait explorer un jour. Le projet de rover est exigeant en termes de modularité et d'interconnectivité de son système de calcul pour accueillir une large gamme d'équipements de surveillance et de positionnement. Déployé dans des environnements extrêmes comme le désert de Mojave et le cratère d'impact de Haughton dans l'Arctique canadien, le rover K-Rex doit être capable de fonctionner de manière fiable à la fois dans des conditions de chaleur extrême et de froid extrême tout en maintenant une communication à distance constante avec le réseau maillé de la NASA afin de transmettre efficacement des données et de recevoir des commandes.
La Solution OnLogic
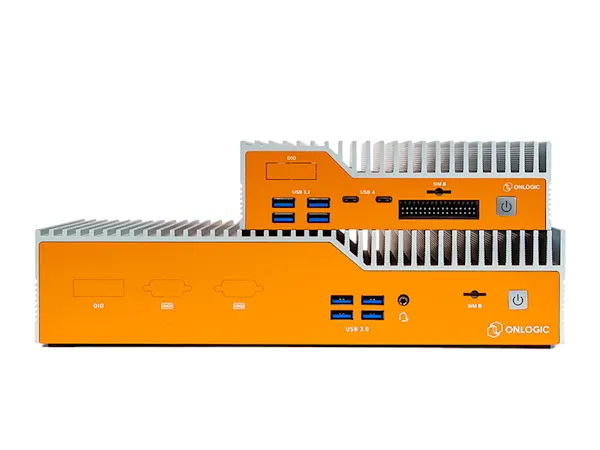
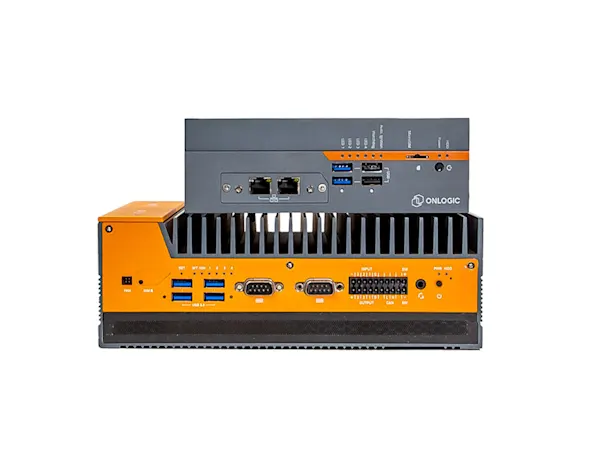
L'Ordinateur robuste fanless Nuvo-1005 Intel Core i Mobile
Les ingénieurs commerciaux d'OnLogic ont collaboré avec le centre de recherche Ames de la NASA pour choisir une solution qui leur offrirait la combinaison d'un design robuste et d'une connectivité améliorée requise par le projet de rover. Le Nuvo-1005 a été choisi pour sa construction fanless et sans ventilation, sa résistance aux vibrations et sa plage de température de fonctionnement de -25° à 70°. Configuré avec un processeur Intel Core i7, un stockage à état solide et une mémoire à large température, le Nuvo était parfaitement adapté pour répondre aux exigences de traitement de données intensives des missions sur le terrain dans les environnements et sur les terrains accidentés que le rover était conçu pour explorer.
« Le Ames Research Center avait des besoins très spécifiques pour leur projet de rover, nous étions donc ravis de travailler avec eux pour déterminer le système qui correspondait parfaitement à leurs spécifications souhaitées », a déclaré Justin Ballard, spécialiste des ventes techniques chez OnLogic. Les ingénieurs d'Ames avaient rencontré des limitations de compatibilité logicielle et de connectivité matérielle avec certaines de leurs anciennes solutions informatiques. Le Nuvo a pu leur offrir tout ce dont ils avaient besoin dans une unité compacte, robuste et extrêmement polyvalente.
En plus de sa construction robuste, le Nuvo-1005 était équipé de cinq ports Ethernet Gigabit et de quatre ports COM RS-232 pour permettre aux ingénieurs de la NASA de connecter tout le matériel et l'équipement nécessaires aux divers paramètres de mission du rover.
« Les ordinateurs Nuvo de OnLogic interagissent avec notre logiciel propriétaire de rover et permettent les diverses tâches de calcul autonome dont nous avons besoin. » « Le système est également de volume Compact, permet une large plage de températures de fonctionnement et une faible consommation d'énergie, toutes des caractéristiques nécessaires pour s'adapter à l'espace limité dans les rovers et pour gérer la nature extrême des lieux où nous déployons les rovers, qui sont généralement des environnements désertiques », a déclaré Linda Kobayashi, experte en robotique au centre de recherche Ames de la NASA.

Nous sommes là pour vous aider.
Nos experts en solutions OnLogic sont disponibles pour examiner vos besoins et recommander la solution idéale pour votre application.



Parlez à un spécialiste des solutions
Nos experts en solutions OnLogic sont disponibles pour examiner vos besoins et recommander la solution idéale pour votre application.
Appel : +33 (0)9 71 07 29 83
E-mail : info.fr@onlogic.com
Nous contacter aux heures de bureau | Lun - Ven, 8h30 à 16h30
Restez informé.
Soyez le premier à découvrir en exclusivité les derniers produits, les innovations de l'Industrie 4.0 et les événements OnLogic.